领嵌云智慧交通数字孪生方案
方案背景:城市交通治理的三重挑战
一个中等规模城区的核心路网,往往铺开上百个信号路口、数十条主干道,日过车量动辄十万辆次。而传统交通管理系统的组织方式仍按"设备"划分:流量在一套系统里,车速在另一套,信号配时在第三套,违法抓拍再单独一套。指挥人员要回答"此刻哪条路堵了、堵在哪个路口、是事故还是配时不合理"这类问题,得在四五个界面之间来回跳转,而且数据往往还停留在几分钟以前。
更棘手的是治理思路的转变。交通管理正在从"事后疏导"走向"事前预判",考核的重心也从"派了多少人"转向平均车速、拥堵指数、绿波效率、路口排队长度这些连续性指标。问题是这些指标天然分散在电子警察、卡口、地磁、毫米波雷达、视频分析、信号机控制等多个子系统里,各算各的口径,谁也拼不出全域图景。
领嵌云智慧交通数字孪生方案就是为这两件事设计的——把分散的检测数据统一收敛到一张三维路网上,让每一个路口、每一段车流、每一次信号放行都看得见、算得清、调得动。
三维建模,城市路网即刻还原
数字孪生的第一道门槛是把真实路网搬进虚拟世界,手工建模在这里几乎不可行——城区道路纵横交错,路口数量以百计。领嵌云 3D SCADA 给出两条捷径:
- 模型库装配:内置道路、路口、信号灯、龙门架、卡口、地磁检测器、公交站台、人行天桥等标准构件,按实际地理坐标落位
- 程序化生成:导入路网拓扑数据,指定主干道走向、路口数量、车道数等参数,一键生成整片城区的三维孪生底座,拓扑一变路网即刻重排
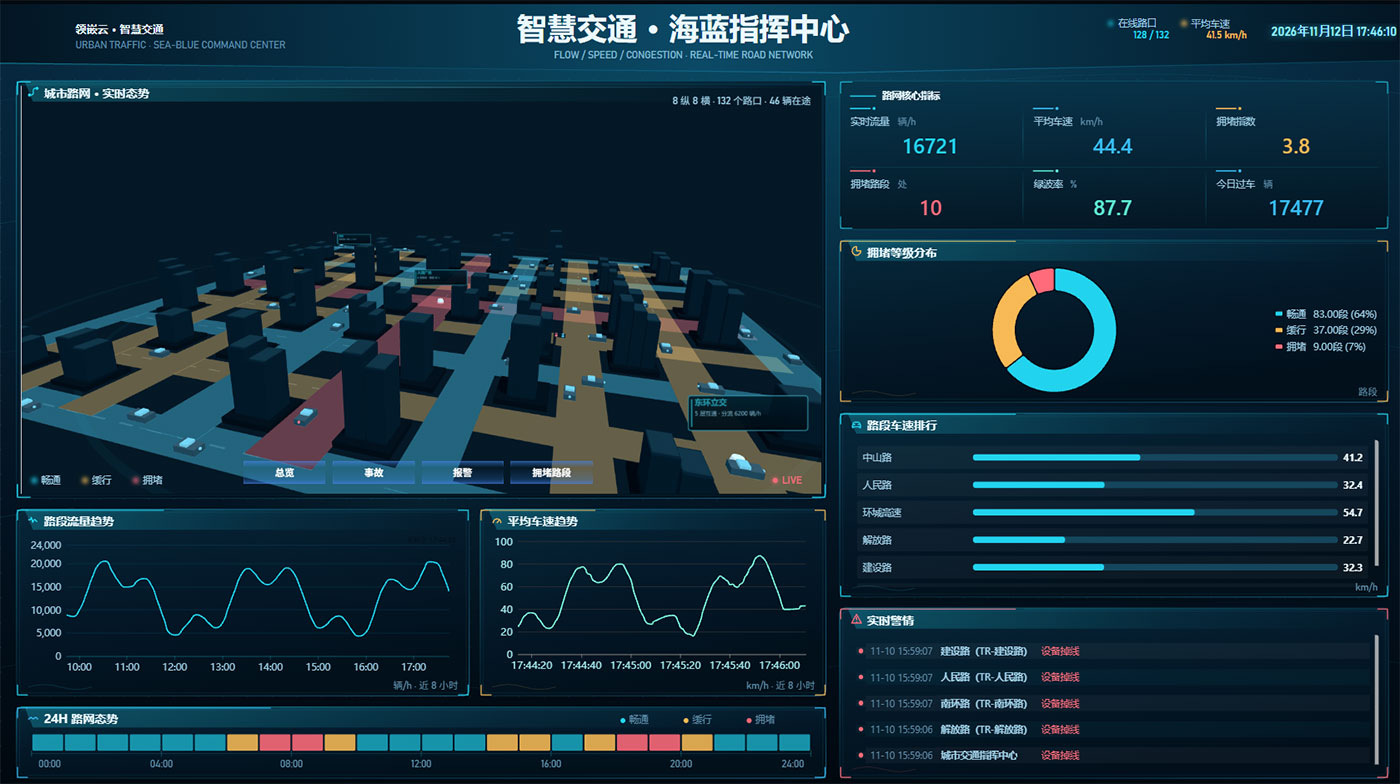
大屏左侧主视图区,路网以俯视视角完整铺开:深蓝楼宇构成街区底图,路面按实时通行状态着色——青色畅通、橙色缓行、红色拥堵,每一辆在途车辆以发光图标沿路网真实移动,而非静止摆点。视图上方标注"8 纵 8 横 · 132 个路口 · 46 辆在途",右上角同步显示在线路口 128/132 与全域平均车速 41.5 km/h,检测器掉线在网段上直接留白,一眼就能看出数据覆盖是否有缺口。下方总览、事故、报警、拥堵路段四个视角按钮,指挥人员可一键切到关注区域;鼠标悬停路段即浮出"东环立交——5 段连通 · 分流 6200 辆/h"这类结构化信息。
一张大屏,纵览路网运行全局
领嵌云 2D 组态编辑器提供折线、环形、横向排行条、时间轴态势带、滚动预警等图表组件,拖拉拽即可搭建专属大屏。方案把交通治理的核心指标按功能分区,在同一块屏幕上一次看全:
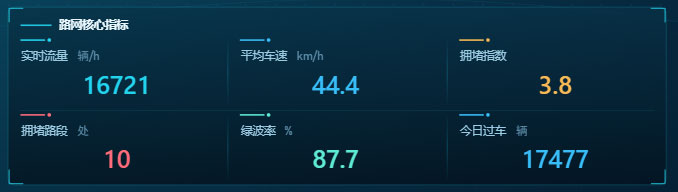
六项指标两行三列排布,前三项回答"路网现在有多健康",后三项回答"治理做得怎么样"。异常值不靠文字强调——拥堵指数用橙色、拥堵路段用红色,视觉上自己会跳到前排。
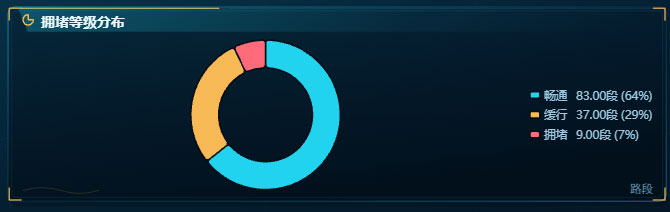
拥堵等级分布:环形图按路段数拆解通行状态——畅通 83 段(64%)、缓行 37 段(29%)、拥堵 9 段(7%)。六成以上路段畅通说明路网整体健康,但剩下 7% 从来不是均匀分布的,它几乎总是压在少数几个关键路口上,这恰恰是疏导资源该去的地方。
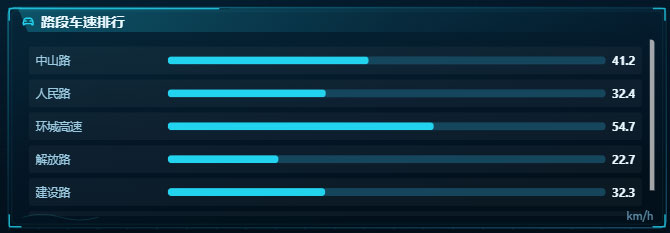
路段车速排行:中山路 41.2、人民路 32.4、环城高速 54.7、解放路 22.7、建设路 32.3 km/h,五条主干道以横向条并列排序。解放路 22.7 km/h 已逼近城市道路的拥堵临界值,而环城高速 54.7 km/h 明显优于市区——两组数字放在一起,需要干预的对象不需要讨论就已经指向明确了。
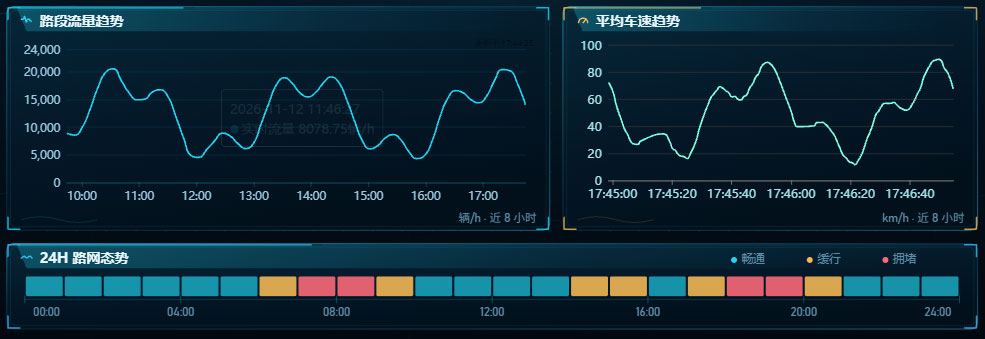
流量与车速的双曲线:近 8 小时路网总流量按小时聚合,量程 0~24,000 辆/h,早晚两个高峰形成清晰的驼峰,午间回落;同时间窗的平均车速曲线量程 0~100 km/h,走势与流量几乎完全镜像——流量攀升时车速下探,流量回落后车速回升。把两条曲线叠着看,才能判断拥堵到底是流量溢出引起的,还是信号配时拖了后腿。
24H 路网态势:一条彩色时间轴带铺开全天 24 小时的路网状态,青、橙、红三色分别对应畅通、缓行、拥堵。全天拥堵集中在哪几个时段、每次持续多久,不用查报表就能读出来,这正是分时段信号配时方案切换的直接依据。
实时警情:建设路(TR-建设路)、人民路、南环路、解放路等点位的设备掉线、路段异常事件按时间倒序滚动推送,每条精确到秒并标注路段代码与所属系统,最末一条甚至细化到"城市交通指挥中心"这一节点本身。异常主动找上门,指挥人员不必再逐个子系统翻找告警。
全景联动:3D 路网 × 2D 组态 × 实时数据
方案真正的价值不在图多,而在 3D 路网与 2D 组态之间的联动关系。当某路段车速跌破阈值,三维场景中该路段的色带会自动由青转橙、再转红,同时它在右侧车速排行条中高亮显示;当某路口上报事故,事故点位在场景中弹出告警气泡并放大,周边受影响路段同步变色;点击"拥堵路段"视角按钮,三维镜头直接聚焦并拉近到红橙色区域,把注意力锁死在问题上。反过来,从排行条点选某条路,三维场景同样会跟随定位。
三维实景、指标卡片、趋势曲线三者互相印证,路网运行不再是抽象报表,而是一幅流动的城市脉搏图。
毫秒级数据推送
方案对接电子警察、卡口、地磁检测器、毫米波雷达、视频分析平台、信号机控制系统等既有设施,测点值每 1~2 秒刷新一次。大屏上的所有图表、三维车辆动画都直接引用实时测点,而不是定时快照——这是"看得见"能够进一步变成"调得动"的前提。
绿波优化:从看得见,到调得动
可视化只是手段,方案把绿波效率 87.7% 作为核心指标持续追踪,是因为它直接对应通行体验——所谓绿波效率,指车辆按规定车速连续通过多个信号路口时无需停车等待的比例。这个数值偏低,说明干线各路口之间的相位差与实际车流速度不匹配,车辆在一串红灯前被反复截停。
结合逐小时的路段流量与平均车速数据,方案可以给出分时段的相位差调整方向:早高峰车流大、车速低,相位差需相应缩短;平峰期车速回升,相位差同步拉长。这类基于真实数据的精细调优,靠人工经验配时很难持续做到。
对于解放路这类长期低速路段,判断也不止步于"这条路堵"。方案会把它与上下游路口的排队长度放在一起看:拥堵究竟源于本路段通行能力不足,还是上游路口放行不畅造成的溢流——两种成因对应完全不同的处置方式,前者需要交通组织改造,后者只需要调整配时。
灵活定制 · 全代码落地 · 自主可控
方案采用模块化设计。客户若要增加公交优先、潮汐车道、违停抓拍、停车场诱导、桥隧监测等新模块,只需在组态编辑器中拖入新组件并绑定测点,原有配置不受影响。积累下来的路网建模参数、图表配置、数据对接接口可以整体复用到下一个城区项目,越做越快。
更重要的是全代码交付。源码在手、自主可控,后续二次开发、功能扩展,以及与客户既有指挥调度、公安交管、公交调度系统的对接都不再受制于人——这正是领嵌云区别于"黑盒"方案的核心价值。
- 模块化设计:新模块拖入即用,不动原有配置
- 全代码交付:源码在手,自主可控
- 快速复用:路网模型与图表配置可迁移到其他城区
- 开放对接:指挥调度、公安交管、公交调度系统无缝集成
应用前景
领嵌云智慧交通方案已完整跑通"路网建模 → 流量聚合 → 态势研判 → 信号优化"的全链路,2D 组态、3D 孪生、实时数据三者深度融合,让城市交通从"多系统分治"跃升为"一屏统管"。
对于城市核心区、产业园区、高速公路网、港口集疏运、机场周边等场景,只需接入真实检测器与信号机数据,即可快速转化为生产系统。未来可进一步延伸至拥堵预测、信号自适应控制、事故自动识别、出行诱导发布等高级能力,为智慧交通的持续演进提供坚实底座。